





足式机器人环境适应性测试设备:构建实验室条件下的多地形标准化验证体系
随着双足人形机器人、四足巡检机器人、重载特种足式机器人在应急救援、电力巡检、工矿探测等领域加速落地,环境适应性已经成为足式机器人产品定型、算法迭代的核心考核指标。足式机器人需要在斜坡、颠簸路面、侧向滑移、地面沉降等复杂耦合地形中维持步态稳定,传统依靠野外场地开展整机验证的模式,已经难以满足研发阶段高效、可控、可复现的测试需求,足式机器人环境适应性测试设备成为打通仿真算法与实物样机之间虚实鸿沟的关键工业装备。
当前足式机器人整机验证环节普遍存在多项行业痛点。
1.外场测试条件不可控,户外地形、光照、气候、地面摩擦系数属于多变量 , 合,同一组步态算法多次试验输出结果离散度高,无法精准定位故障诱因;
2.传统简易工装测试维度单一,普通倾斜台、固定坡道仅可实现单轴角度调节,无法复现俯仰、横滚、偏航叠加三维平移的真实复合扰动工况,边界条件验证不充分;
3.野外实测样机损耗风险高,行走倾覆、落地冲击极易损伤关节伺服、力觉与视觉感知组件,样机维修成本高,试错代价大;
4.测试工况无法标准化复现,缺少统一基准测试序列,不同版本样机、不同厂商产品之间难以开展横向对比,制约行业标准化发展进程。
针对上述行业难题,南京拓维运动科技(定制平台厂家)推出 TW6 系列足式机器人环境适应性测试设备,依托成熟的六自由度并联机构技术,将野外复杂地形扰动迁移至实验室内部,实现姿态、位移扰动的可编程复现,为足式机器人步态调试、姿态补偿算法验证、整机环境适应性考核提供可靠硬件解决方案。
核心技术架构与工作原理
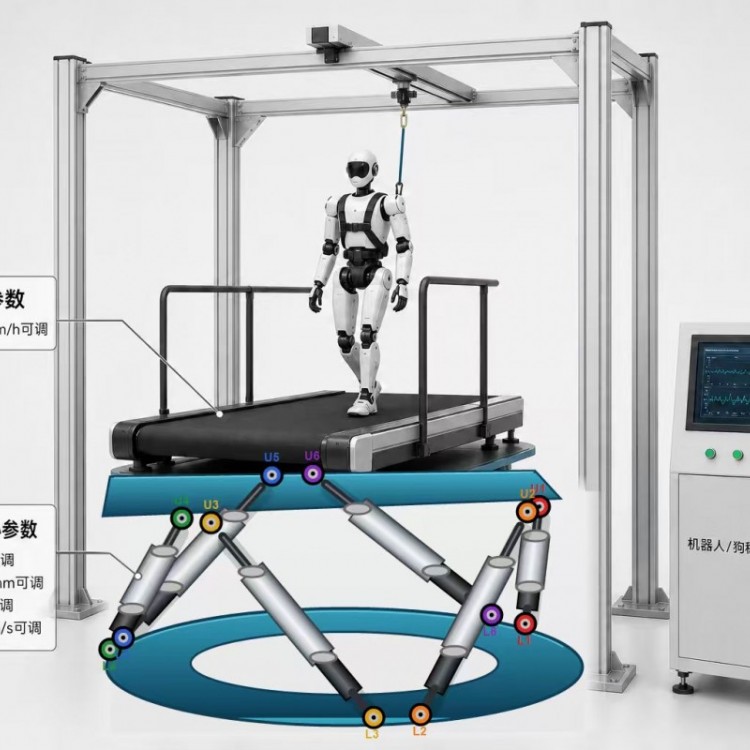
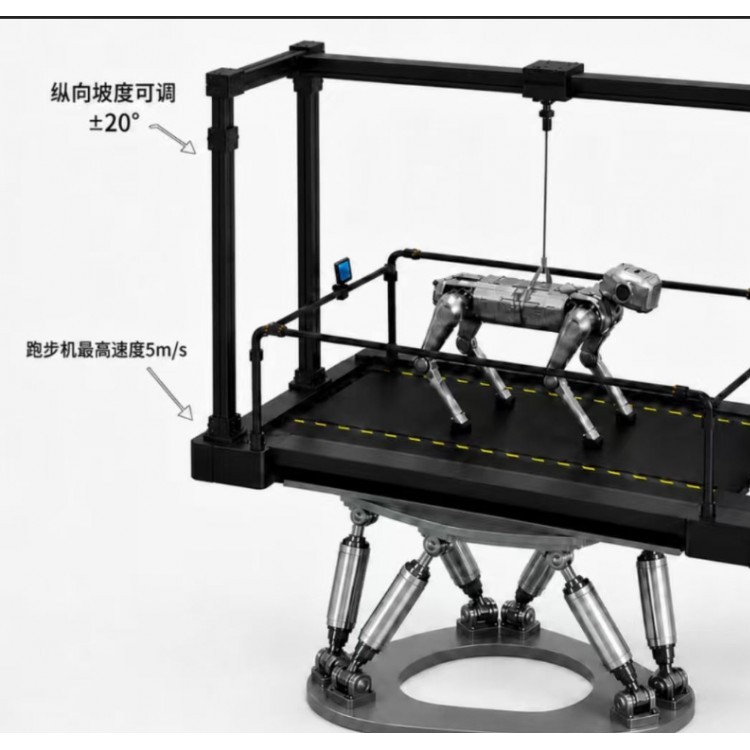
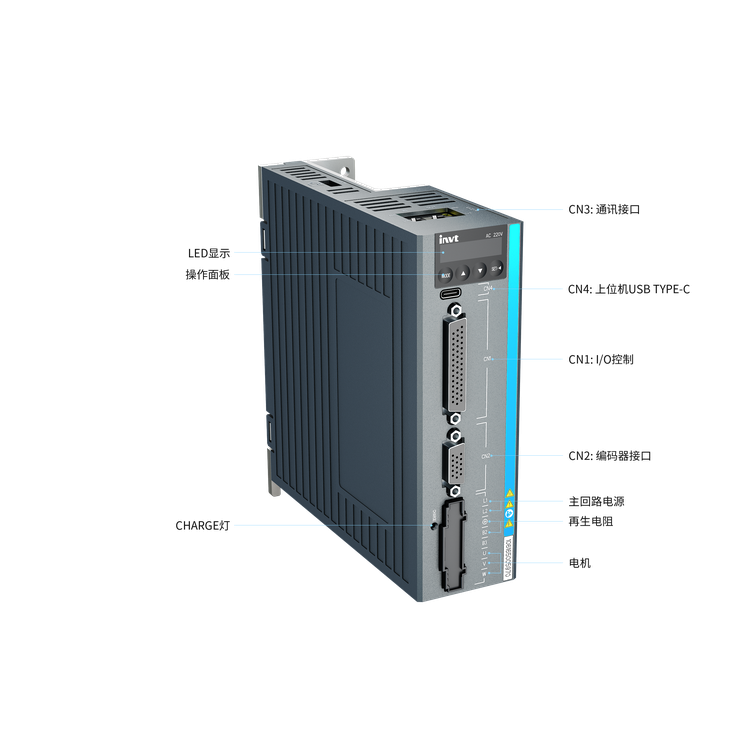
TW6 系列足式机器人环境适应性测试设备采用 Stewart 六自由度并联机构作为核心机械本体,整套系统由固定基座、六组高精度伺服电动缸支链、万向铰副、姿态传感反馈单元、承载台面、电控单元与专属运动控制软件共同组成。
六组伺服支链通过万向铰分别连接基座与上部承载台面,依靠运动学正逆解算模型,各支链独立协同伸缩,同步输出俯仰、横滚、偏航三轴旋转以及纵移、横移、升降三轴平移的六维复合运动。并联机构具备高结构刚度、受力均衡、累积误差小的技术特性,能够承受足式机器人行走、起跳落地带来的瞬时动态冲击载荷;系统搭载闭环姿态补偿技术,实时修正机械间隙、负载形变带来的位姿偏差,保障长时间耐久测试过程中的运动精度稳定。区别于液压驱动方案,伺服电动驱动无油污渗漏,适配搭载精密传感器的足式机器人整机测试环境。
设备接收上层软件下发测试指令或者用户自定义工况序列,运动控制器完成运动解算,精准分配各支链行程,驱动承载台面复现斜坡倾斜、路面颠簸、地面沉降、侧向滑移等各类地形激励,完成足式机器人在多扰动条件下的环境适应性验证工作。
产品关键参数与性能指标
项目 | 技术指标 |
产品型号 | TW6(根据需求定制) |
载荷覆盖 | 1kg~50 吨,可根据具体应用场景确定 |
自重 | 因型号和配置而异 |
尺寸 | 可根据安装空间和使用需求进行非标定制 |
工作温度 | -20℃‑70℃ |
俯仰 | ±5~±45° |
横滚 | ±5~±45° |
偏航 | ±5~±45° |
纵移 | ±10mm‑±1000mm |
横移 | ±10mm‑±1000mm |
升降 | ±10mm‑±1000mm |
电气与软件系统规格
电气规格
• 电源要求:AC220V/AC380V;
• 通讯接口:千兆以太网(EtheCAT)、USB3.0、RS485;
• 控制频率:伺服环 1000Hz,姿态环 200Hz;
• 安全等级:PLd/Cat.3,具备过载 / 漏电保护,保障样机与设备运行安全。
软件规格
• 通讯协议:EtheCAT、UDP、TCP/IP、USB 串行;
• 兼容仿真:X‑Plane、P3D、iRacing、CarSim、TruckSim、Prescan、MATLAB/Simulink 等主流仿真工具,支持半实物仿真联合调试;
• 控制系统:配备专属六自由度运动控制软件,内置专业洗出算法,支持体感强度、运动幅度自定义调节;开放 API/SDK 接口,支持用户二次开发、工况自定义编辑与完整数据日志回放,便于测试数据留存、溯源与对比分析。
整套电气软件系统可实现平台运动指令、足式机器人控制器、外部力觉传感模块之间的毫秒级时间同步,保障动力学测试数据的有效性。
典型应用场景与应用价值
足式机器人环境适应性测试设备主要面向科研院所、机器人研发企业、检测认证机构,覆盖多类测试业务:
1. 步态与姿态补偿算法验证:模拟斜坡、侧倾、颠簸、沉降、滑移等单维度及复合地形扰动,验证双足、四足机器人在复杂地面下的平衡控制、姿态补偿能力,加速控制算法迭代;
2. 边界工况可靠性测试:复现极限倾斜、高频冲击等边界扰动条件,考核足式机器人整机、关节组件、感知系统的抗扰动性能,提前暴露设计缺陷,降低野外样机损坏风险;
3. 半实物仿真联合试验:对接各类动力学仿真软件,实现虚拟环境扰动向物理测试平台的实时映射,打通 Sim2Real 虚实闭环,减少外场试验频次;
4. 标准化比对测试:编辑统一的测试工况库,支撑不同样机版本、不同机型之间的横向性能对比,助力足式机器人测试评价体系建设;
5. 科研教学试验:服务高校机器人实验室,开展足式机器人动力学、多足步态控制相关课题研究。
通过使用该设备,研发机构可以把大量外场试验转移至实验室完成,摆脱天气场地约束,支持 7×24 小时不间断循环测试,缩短产品研发周期,降低样机试错成本,实现测试过程可控、工况可复现、数据可追溯。
结语
足式机器人行业的规模化发展,离不开标准化、可量化的整机验证手段。南京拓维运动科技 TW6 系列足式机器人环境适应性测试设备,凭借六自由度并联机构的硬件能力、完备的电气软件系统与非标定制能力,为足式机器人环境适应性验证提供可靠装备支撑,助力足式机器人测试环节走向标准化、智能化,推动足式机器人技术研发与产业落地持续向前发展。







 冀公网安备13010402002588