





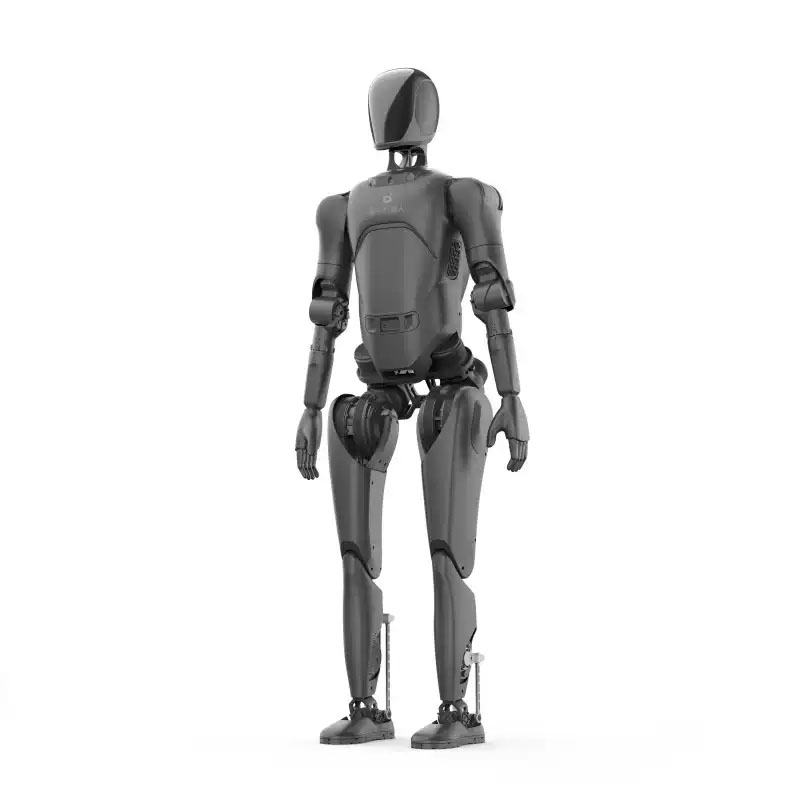
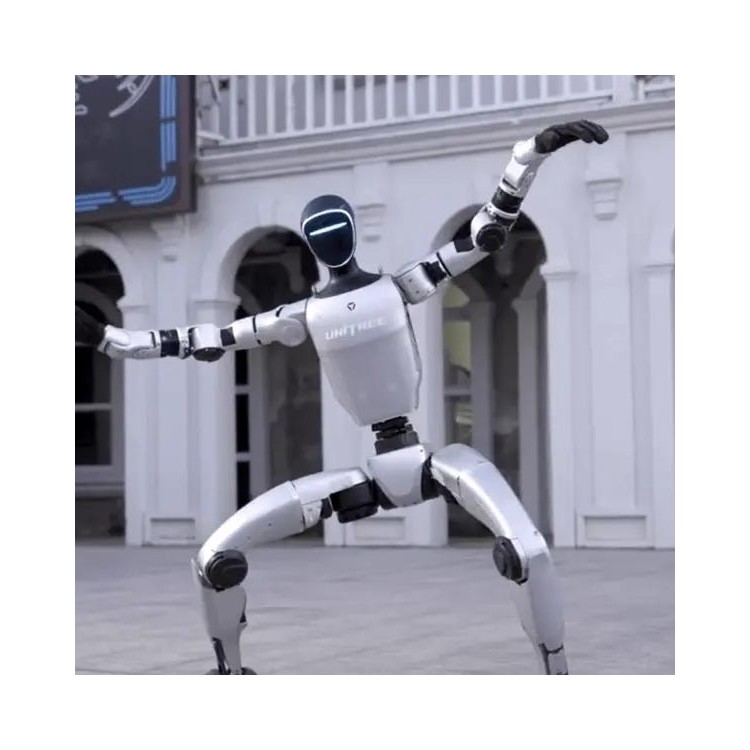
智元系列人形机器人主打柔性仿生运动,全身关节模组适配轻柔启停、精准姿态调节、连续动态行走等工况,是科研算法迭代、实景模拟作业、商用场景示范的核心设备。相较于普通刚性机器设备,智元机器机关节更注重动作柔和度与定位精准度,对运行平顺性的要求更高,也正因如此,长期细微的磨损损耗,对整机工况的影响会被持续放大。关节磨损属于典型的慢性累积型故障,没有突发断裂、卡死那样明显的停机报错,初期症状十分隐蔽,大多只是启停轻微抖动、低速行走节奏不均、微调姿态小幅偏移等细微现象。广州铁牛机器人发现很多运维现场普遍存在“能用即为正常”的判断习惯,只要设备可以完成基础动作,就不会开展专项检修。随着设备持续高频服役,细微磨损不断叠加,关节配合间隙逐步变大,会慢慢出现动作延迟、负重不稳、联动卡顿等显性问题,不仅影响算法训练的数据准确度,导致实训数据偏差,还会增加整机运行负荷,加速周边机械结构老化,让简单的劳损问题演变为复杂的整机联动故障。
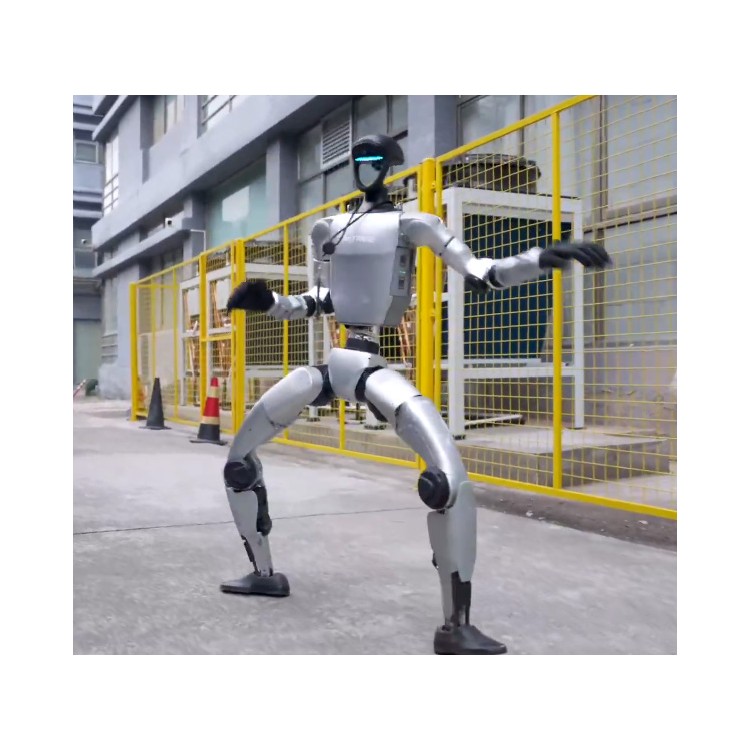
结合各类落地运维现场的真实使用情况来看,智元机器人的关节磨损问题,大多来自常态化工况的持续消耗与场景适配积累问题,并非设备原厂结构工艺存在缺陷。长期连续的算法训练任务中,设备日复一日重复固定角度、固定轨迹的仿生动作,关节内部结构持续定点摩擦,慢慢形成均匀的表层损耗,打乱原本精密的配合间隙;实景场地测试阶段,地面轻微落差、细微震动会持续传导至关节位置,长期往复的轻微冲击,会加剧构件磨合损耗,让关节运行顺滑度持续下降;日常人机交互、频繁启停待机的工况下,关节反复启停受力,没有充足的工况缓冲时间,日积月累便会出现持续性劳损,逐步影响设备动作精度与运行稳定性。这类渐进式磨损无法通过常规清洁、简单养护彻底改善,必须通过针对性的故障排查与精细化维修调校,才能恢复设备原生运行状态。广州铁牛机器人长期深耕智元机器人常态化劳损故障整治,擅长处理各类隐蔽性关节磨损问题。




 冀公网安备13010402002588