
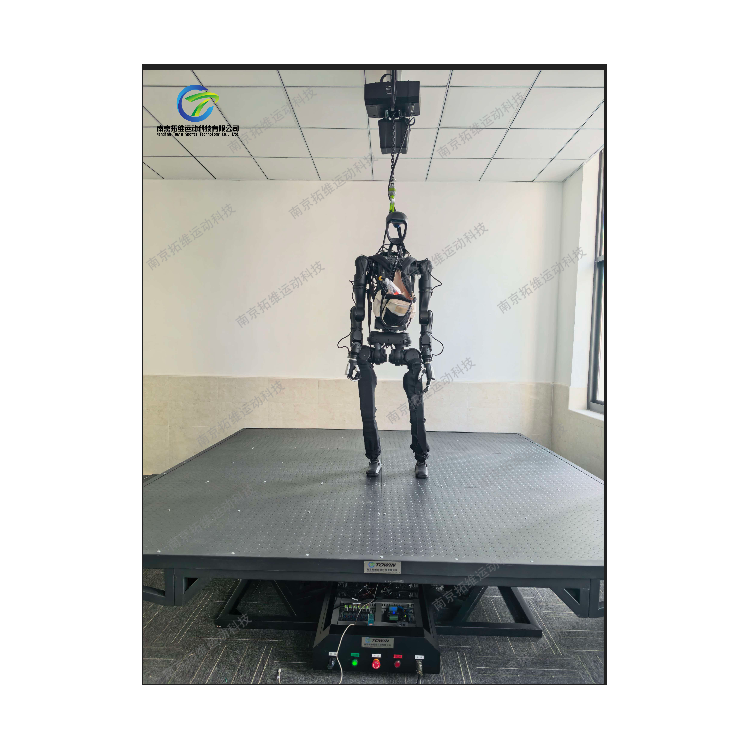
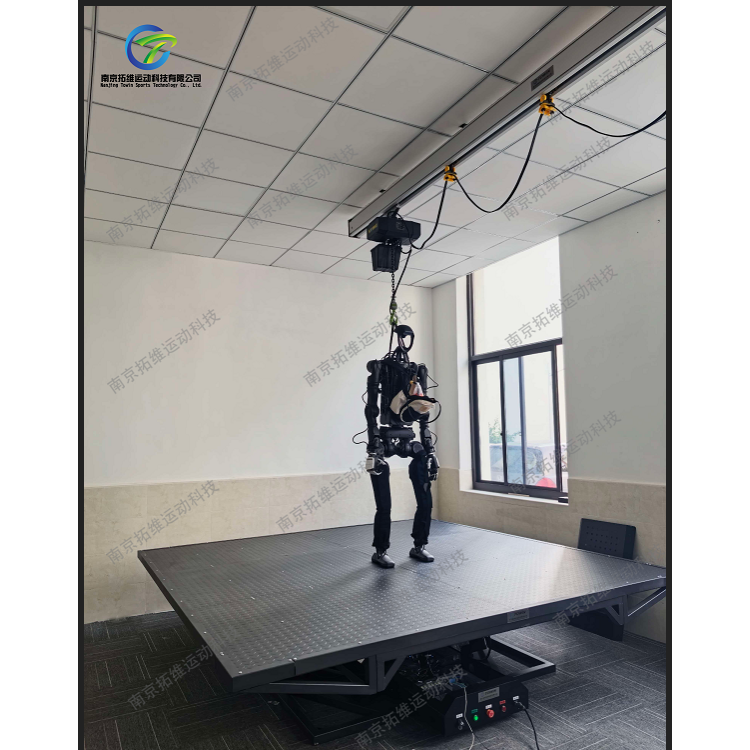
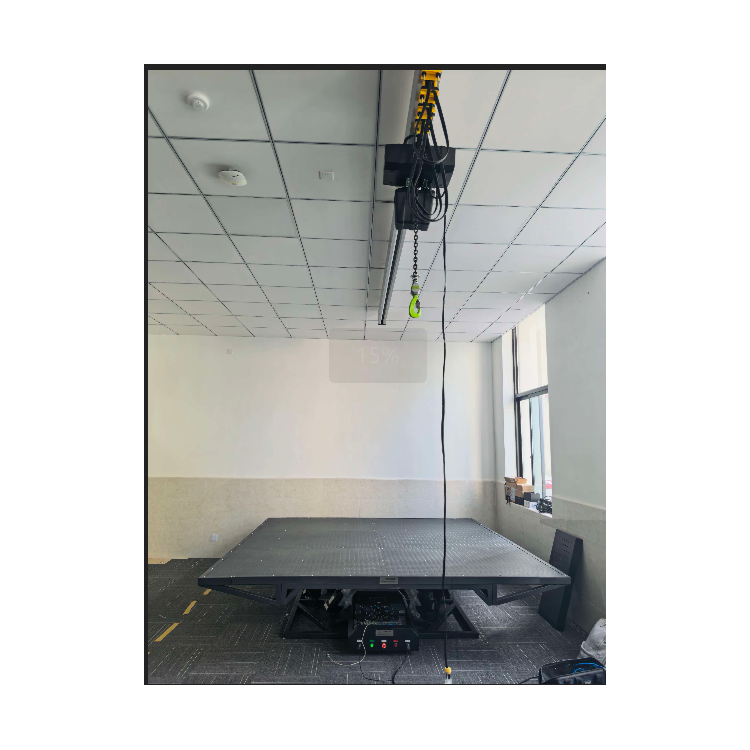


TW6系列机器人狗耐久实验设备,构建足式机器人室内标准化耐久验证体系
随着足式机器人技术快速发展,机器狗广泛应用于电力巡检、应急搜救、矿山作业、科研试验等领域,整机耐久性能、复杂地形长期运行可靠性成为衡量产品综合实力的核心指标。在产品研发定型阶段,需要大量长周期循环耐久试验,验证关节模组、减速器、感知系统、步态控制系统在持续扰动工况下的疲劳特性与工作稳定性。现阶段行业普遍依赖户外实地开展耐久试验,但外场测试模式存在诸多难以规避的短板,制约机器狗产品迭代与可靠性评价体系建设。
传统机器狗耐久测试主要面临四大行业痛点:第一,试验工况难以标准化复现,户外环境受风力、雨雪、地形起伏等不可控因素干扰,颠簸、侧倾、滑移等复合激励无法精准复刻,耐久循环试验变量无法隔离,多次测试数据离散度大,故障偶发问题难以复现定位,缺少统一对照基准。第二,样机损耗与试验成本居高不下,野外长时间颠簸行走、姿态冲击会加速机器狗伺服关节、力传感器、机身结构件磨损倾覆,样机维修、备件更换、场地转运带来高昂试错成本,不利于开展高强度长周期耐久循环试验。第三,测试运动维度不足,普通振动台、简易倾斜台仅能够输出单一方向振动或者单向倾斜,无法还原俯仰、横滚、偏航叠加三维平移的真实地形耦合扰动,耐久试验工况与实际作业场景偏差较大,部分边界疲劳隐患无法有效暴露。第四,试验效率受限,虚实验证存在鸿沟,外场试验受昼夜、天气条件约束,无法实现7×24小时不间断耐久循环;纯软件仿真和真机物理特性存在差距,仿真耐久结果不能直接等效实物表现,仿真工况难以直接下发至物理测试载体,缺少完整的硬件在环耐久验证手段。
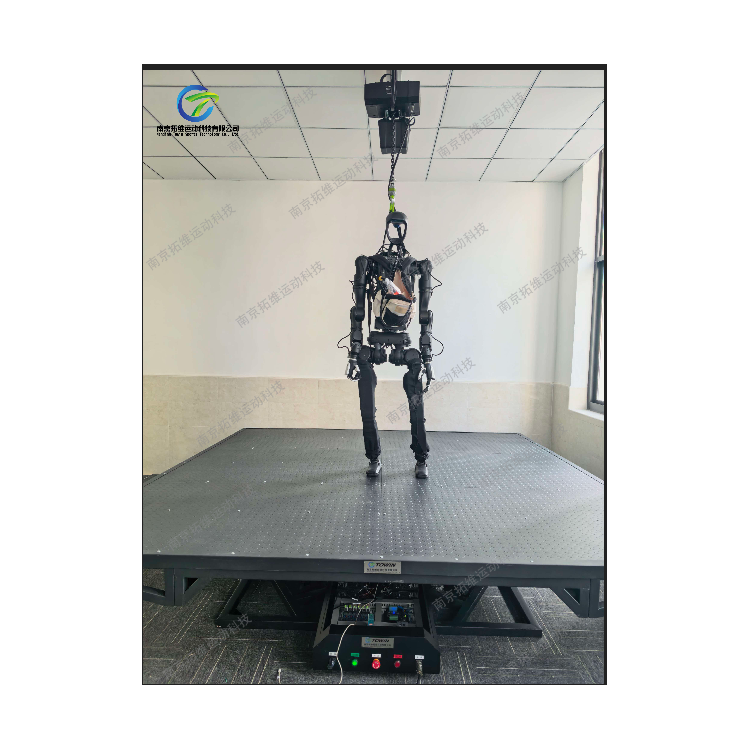
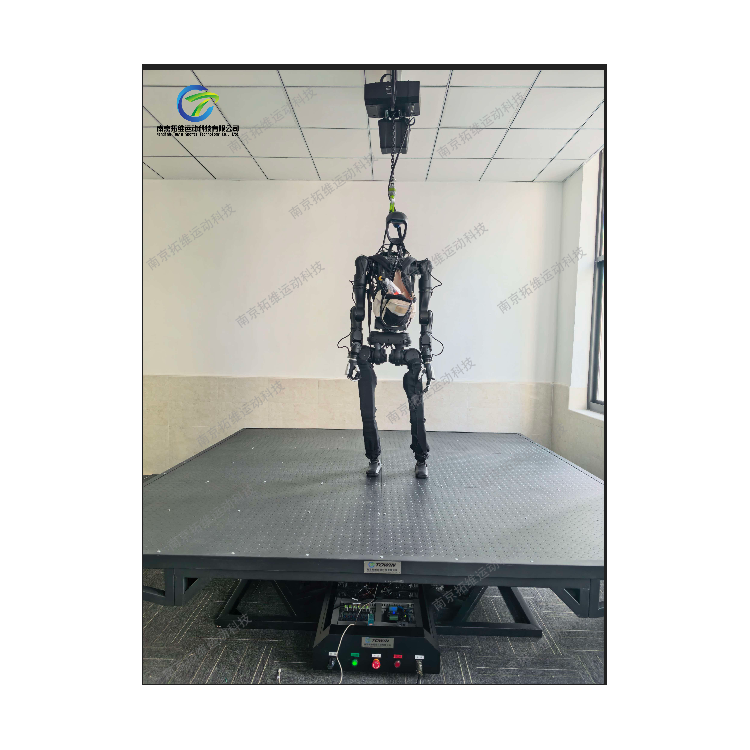
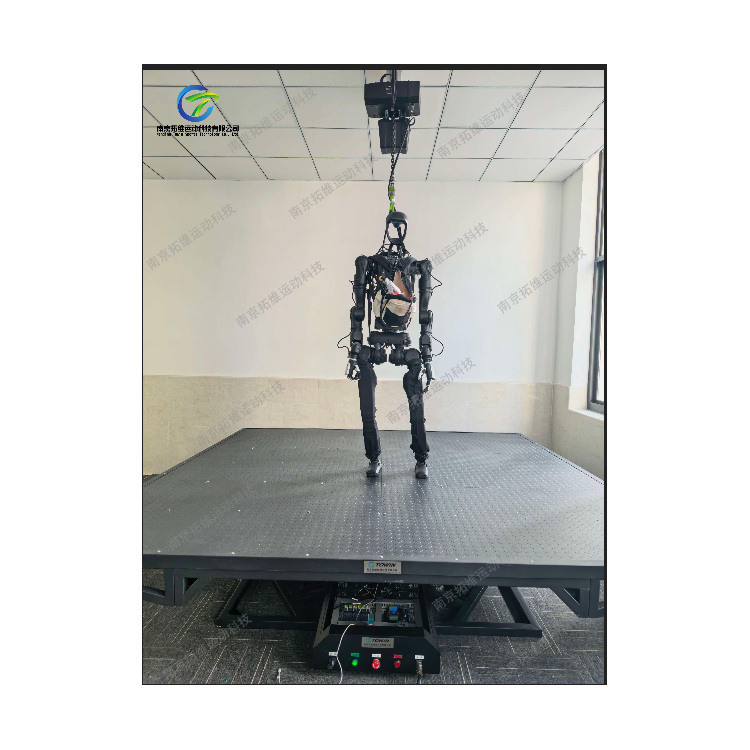
针对以上测试难题,南京拓维运动科技(定制平台厂家)推出TW6系列机器人狗耐久实验设备,依托六自由度并联机构核心技术,将野外复杂作业环境迁移至实验室内,实现工况可控、过程可循环、数据可追溯,为机器狗整机耐久、零部件疲劳、控制算法长时稳定性验证提供完整工业级硬件解决方案。
核心技术架构与工作原理
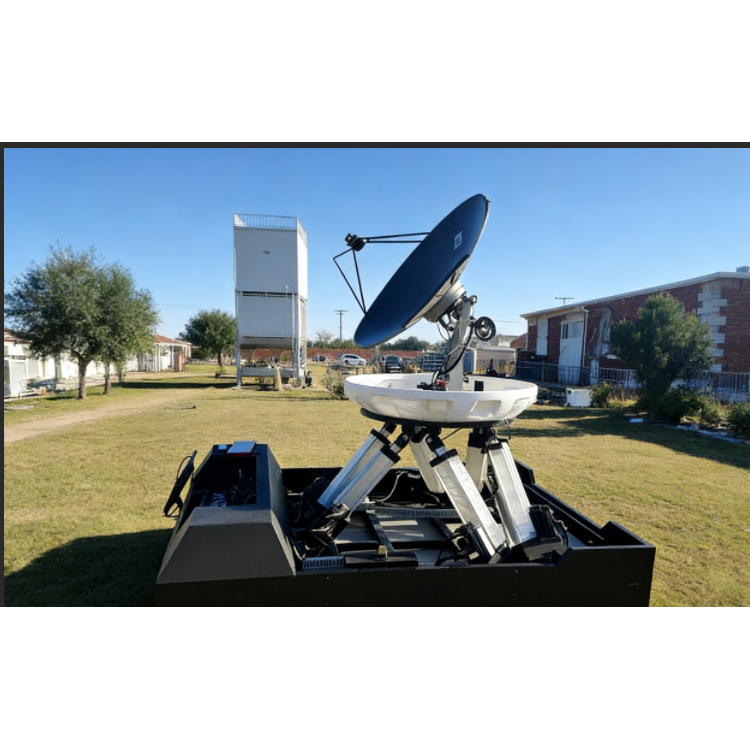
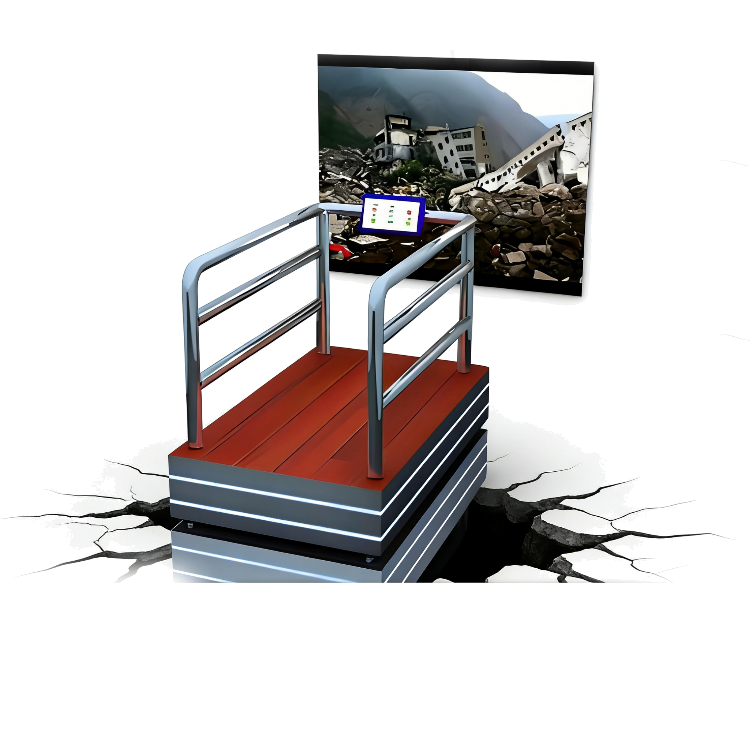
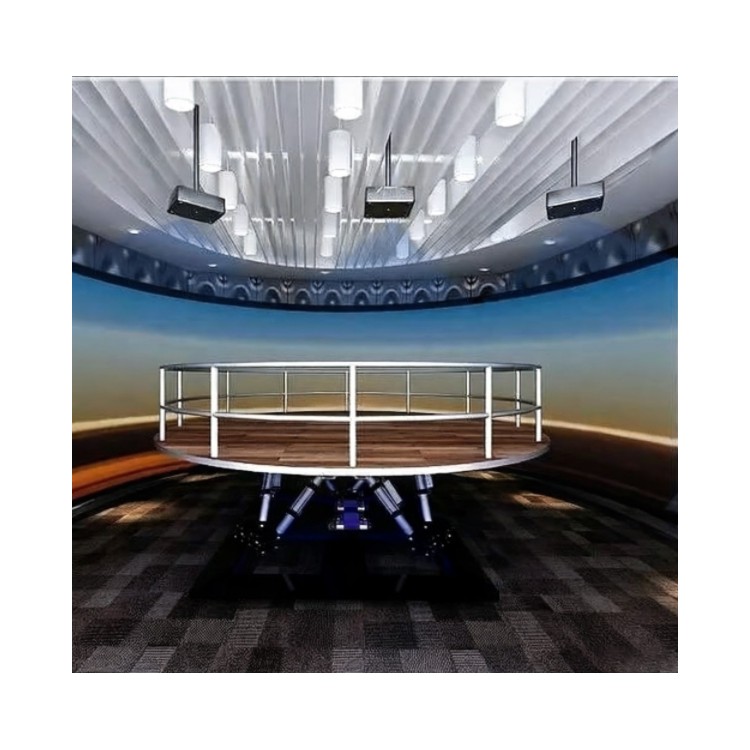
机器人狗耐久实验设备采用Stewart六自由度并联机构架构,通过多组高精度伺服电动缸协同驱动台面运动,结合姿态补偿算法实现多自由度姿态与位移耦合输出,精准模拟山地颠簸、坡面倾斜、地面沉降、侧向滑移等多样化动态地形激励。系统通过专属运动控制软件下发耐久循环工况脚本,可设置上万次连续循环扰动序列,模拟机器狗在真实场景中长期经受的姿态变化与位移冲击。设备支持耐久试验全过程数据采集记录,将平台运动状态与机器狗整机运行状态做时序对齐,精准捕捉长时运行过程中出现的性能衰减、机构疲劳、控制漂移等现象,打通仿真建模‑物理耐久试验的闭环验证链路,降低对外场真机耐久测试的依赖。
产品关键参数与性能指标
项目 | 技术指标 |
产品型号 | TW6(可根据需求定制) |
载荷覆盖 | 1kg~50吨(根据具体应用场景确定) |
自重 | 因型号和配置而异 |
台面尺寸 | 可根据安装空间和使用需求进行非标定制 |
工作温度 | -20℃‑70℃ |
俯仰角度 | ±5~±45° |
横滚角度 | ±5~±45° |
偏航角度 | ±5~±45° |
纵移行程 | ±10mm‑±1000mm |
横移行程 | ±10mm‑±1000mm |
升降行程 | ±10mm‑±1000mm |
电气与软件系统规格
电气规格
• 电源要求:AC220V/AC380V
• 通讯接口:千兆以太网(EtheCAT)、USB3.0、RS485
• 控制频率:伺服环1000Hz,姿态环200Hz
• 安全等级:PLd/Cat.3,具备过载/漏电保护功能,耐久循环过程中异常状态可快速触发安全停机,保障样机与设备本体安全。
软件规格
• 通讯协议:EtheCAT、UDP、TCP/IP、USB串行
• 仿真兼容:X‑Plane、P3D、iRacing、CarSim、TruckSim、Prescan、MATLAB/Simulink等主流仿真软件,支持硬件在环耐久联合仿真试验。
• 控制系统:搭载专属六自由度运动控制软件,内置专业洗出算法,支持体感强度、运动幅度自定义调节;支持耐久循环工况脚本自定义编辑,可设置复杂多段序列自动循环运行;开放API/SDK接口,支持用户二次开发、工况自定义与完整数据日志回放,便于对耐久试验海量时序数据开展后处理分析。
典型应用场景与应用价值
机器人狗耐久实验设备面向机器狗研发、可靠性验证、科研教学、第三方检测等场景,充分发挥室内长时循环测试优势,主要应用方向如下:
1. 整机多工况耐久循环试验:复现碎石颠簸路面、斜坡往复行走、侧向持续扰动等场景,开展上万次不间断循环耐久测试,考核机器狗关节、减速器、机身结构件长期疲劳性能,暴露硬件疲劳失效隐患。
2. 姿态控制系统长时稳定性验证:在持续多维扰动条件下,长时间验证步态算法、姿态补偿控制逻辑,观测长时间运行后IMU、足底力传感器漂移,评估控制算法连续运行可靠性。
3. 极限工况疲劳验证:在实验室内部模拟高危扰动环境,替代高风险野外耐久测试,完成重载机器狗抗倾覆、抗冲击耐久考核,规避真机外场损毁风险。
4. 硬件在环半实物耐久仿真:对接MATLAB/Simulink、Prescan仿真工具,将仿真生成的地形激励实时下发平台,实现仿真模型与物理样机联合耐久验证,缩短算法迭代周期。
5. 多版本样机对标耐久测试:使用同一套标准化耐久工况,对不同硬件版本、不同算法版本机器狗开展对照耐久试验,量化对比整机寿命与性能衰减差异。
6. 高校与科研院所课题实验:支撑足式机器人动力学、并联机构、可靠性工程相关科研项目,可开展机器狗耐久机理、疲劳失效相关实验研究。
通过机器人狗耐久实验设备,企业与科研机构可以把大量高强度耐久试验工作转移至实验室完成,不受天气场地制约,实现7×24小时不间断循环测试,减少外场样机损耗,实现试验工况标准化、测试数据可复现可溯源,有效缩短足式机器人研发验证周期。
结语
在足式机器人产业快速推进的背景下,整机耐久可靠性已经成为机器狗产品商业化落地的关键门槛。南京拓维运动科技作为定制平台厂家,TW6系列机器人狗耐久实验设备凭借成熟的六自由度并联机构技术、完备的电气软件系统以及灵活的非标定制能力,为机器狗耐久性能评估提供工业级测试装备支撑,助力足式机器人行业向着测试标准化、试验室内化、验证智能化方向持续发展。








 冀公网安备13010402002588